Por qué una sola vida útil no basta
El diseño de pavimentos suele convertir el tránsito mixto en repeticiones de un eje estándar y analizar una estructura con espesores y módulos nominales. Pero el pavimento real recibe combinaciones distintas de cargas, y los espesores construidos, la compactación y las propiedades de los materiales difieren de lo supuesto.
Cuando el deterioro llega antes de lo previsto, también hay que adelantar la conservación, reasignar recursos y rehacer el presupuesto. Por eso, además de una vida útil, conviene conocer la probabilidad de que el pavimento alcance el periodo de servicio esperado.
“La vida de un pavimento debe entenderse entonces como un problema probabilístico y no únicamente determinista.”
El obstáculo es el cálculo: cada grupo de carga del espectro debe analizarse con su geometría, frecuencia y posición, y eso se repite para miles de combinaciones de espesores y módulos. El trabajo lo resuelve uniendo cuatro piezas: los datos de tránsito, el análisis multicapa, una red neuronal sustituta y la simulación de Monte Carlo.
El Marco de Estados Mecánicos del Pavimento (MEMP)
El MEMP funciona como una biblioteca de estados mecánicos: cada estado relaciona una carga, una estructura y un punto de evaluación con los esfuerzos, deformaciones y desplazamientos que producen. Así los resultados se localizan, comparan y reutilizan sin repetir cálculos.
Estado mecánico
Lb · Solicitación
Configuración del eje, carga en toneladas, presión de contacto en MPa, y radio y posición de los neumáticos en centímetros.
Sk · Estructura
Número de capas, espesores en centímetros, módulos elásticos en MPa y relaciones de Poisson.
Xj · Punto evaluado
Coordenadas y profundidad de evaluación en centímetros.
Rbkj · Respuesta
Esfuerzos en MPa, deformaciones unitarias y desplazamientos en centímetros.
Del estado mecánico al deterioro
Con las respuestas almacenadas se obtienen las deformaciones que controla cada mecanismo: la de tensión en la base de la carpeta (fatiga) y la de compresión sobre la subrasante (deformación permanente). Las repeticiones admisibles se calcularon con los modelos del Asphalt Institute y el daño se acumuló con la regla de Miner.
El programa multicapa, contrastado con KENLAYER
Los estados de referencia se calcularon con el programa elástico multicapa de PavAnalyzer, basado en la teoría de Burmister: capas horizontales, homogéneas, isótropas y linealmente elásticas, adheridas entre sí sobre una subrasante semiinfinita, con cada neumático como una presión uniforme sobre una huella circular.
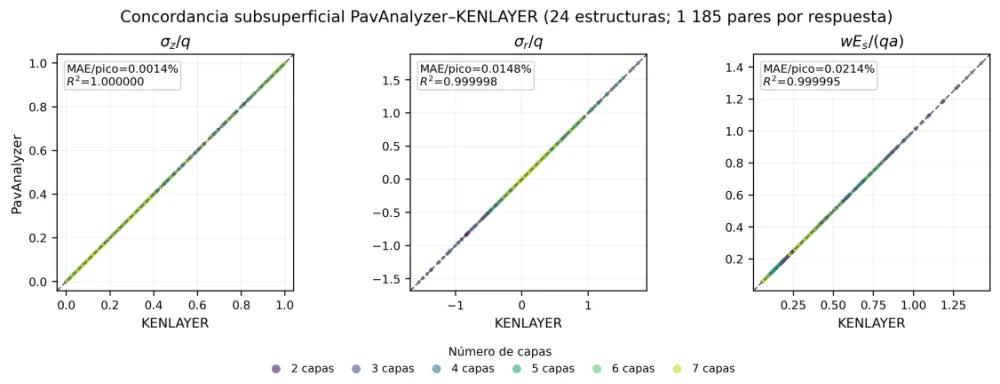
Antes de usarlo para entrenar la red, se contrastó con KENLAYER en 24 estructuras y 1,185 pares subsuperficiales por respuesta: los coeficientes de determinación fueron mayores que 0.999995 y el error medio normalizado por el pico quedó entre 0.0014 % y 0.0214 %.
En la superficie apareció una diferencia clara. Para una carga circular uniforme sobre un semiespacio con Poisson de 0.35, la solución analítica de Boussinesq da un esfuerzo horizontal normalizado de 0.850 bajo el centro de la carga: PavAnalyzer reprodujo ese valor exacto y KENLAYER obtuvo aproximadamente 0.907.
Esfuerzo horizontal normalizado bajo el centro de la carga
Punto superficial · ν = 0.35
+7 %Una red neuronal entrenada con 26 millones de estados
Resolver millones de estados directamente con el programa multicapa tiene un costo computacional elevado. Por eso se usó el programa para generar soluciones de referencia y entrenar una red neuronal sustituta que las aproxima más rápido. Para que una misma solución sirva con distintos radios, presiones y rigideces, todo se expresó en relaciones adimensionales:
1
Generar estructuras
11,994 estructuras de dos a siete capas con una secuencia cuasialeatoria de Sobol: Ei/EN de 1.3 a 200, hi/a de 0.3 a 3.0 y Poisson de 0.20 a 0.50.
2
Calcular los estados
26,154,602 estados mecánicos, con r/a de 0 a 28 y z/a de 0 a 15, más densos cerca del borde de la huella y de las interfaces.
3
Dividir sin fugas
Por estructuras completas: 8,395 para entrenamiento (70 %), 1,799 para validación (15 %) y 1,800 para prueba (15 %).
4
Entrenar la atención
Cada capa es un token numérico [Ei/EN, hi/a, νi, pi]. Tres bloques de atención, dimensión interna de 224 y ocho cabezas.
Desempeño en el conjunto independiente de prueba
| Respuesta mecánica | Error normalizado (%) |
|---|---|
| σz/q | 0.131 |
| σr/q | 0.066 |
| σθ/q | 0.055 |
| τrz/q | 0.043 |
| wEN/(qa) | 0.032 |
Raíz del error cuadrático medio normalizada por la magnitud máxima de la respuesta (NRMSE), en 1,800 estructuras no vistas.
Velocidad
| Cálculo | Estados por segundo | Frente al programa |
|---|---|---|
| Programa multicapa (CPU) | 87.37 | 1× |
| Red neuronal (misma CPU) | 1,772.70 | 20.29× |
| Red neuronal (GPU NVIDIA Tesla T4) | 81,323 | ≈ 931× |
La prueba en GPU se hizo en otra plataforma: es una referencia de capacidad, no una comparación controlada.
La red calcula la respuesta de una sola huella circular. Los ejes reales se reconstruyen superponiendo neumáticos con las separaciones de Huang: 34.3 cm entre duales y 121.9 cm entre ejes de tándem y trídem, valores que pueden sustituirse por mediciones de los vehículos.
Flujo agéntico: los agentes coordinan, los modelos calculan
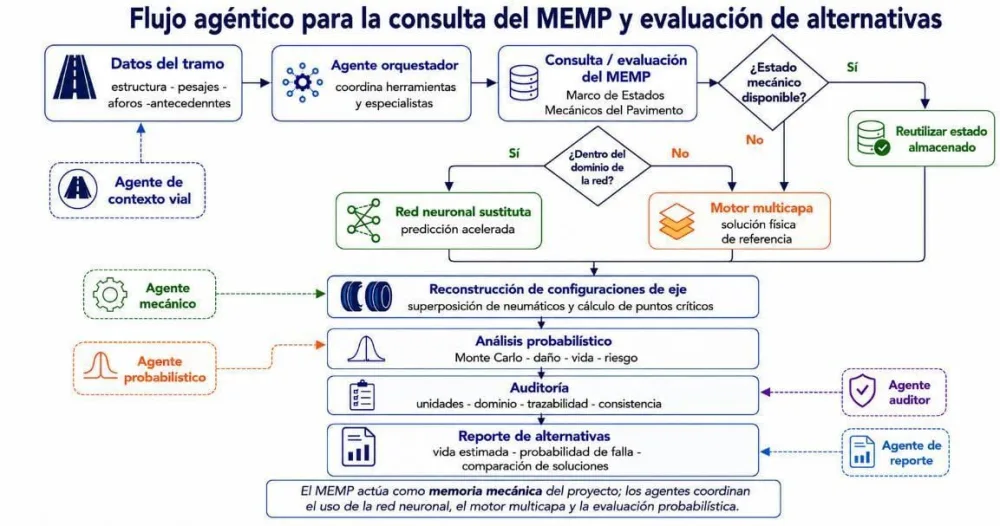
Con el MEMP, el programa y la red disponibles, hay que decidir qué consultar, qué reutilizar, qué herramienta ejecuta cada cálculo y si las condiciones son válidas. Para eso se implementó un sistema agéntico híbrido: un agente orquestador asigna tareas a especialistas, y el orden de las etapas críticas queda controlado en código.
1
Reunir los datos
Estructura, espectros, aforos, periodo de análisis y versiones de los modelos, normalizados y vinculados con su fuente, fecha y unidades.
2
Consultar el MEMP
Si el estado ya existe con versiones compatibles, se reutiliza. Si no, se calcula con la red (dentro del dominio) o con el programa multicapa.
3
Evaluar el riesgo
El agente probabilístico recibe solo estados validados, aplica los modelos de deterioro y ejecuta Monte Carlo.
4
Auditar
Fuentes, unidades, conservación de la carga, dominio de la red y realizaciones completas. Si algo falla, se repite solo la etapa afectada.
“Los agentes seleccionan y coordinan las herramientas, pero los valores numéricos son producidos por funciones deterministas.”
Caso de aplicación: pesaje de la Plaza de Cobro Palmillas
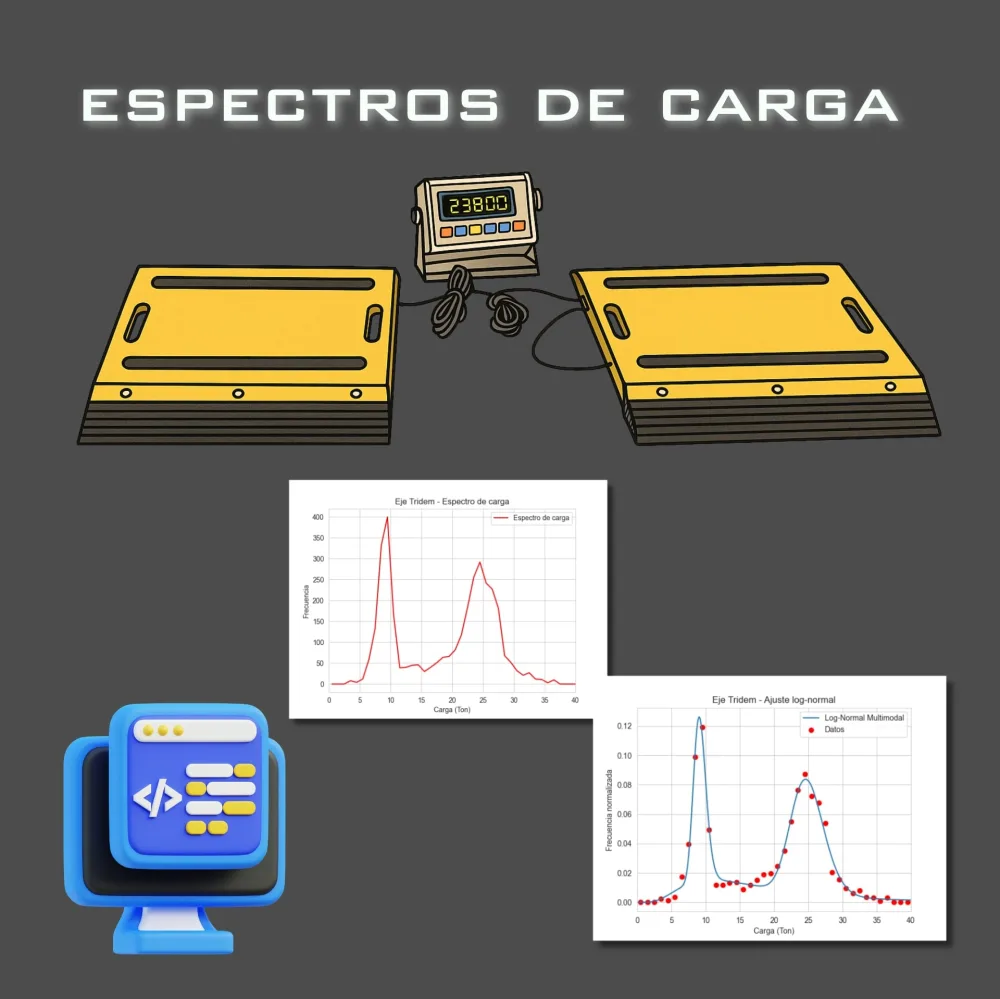
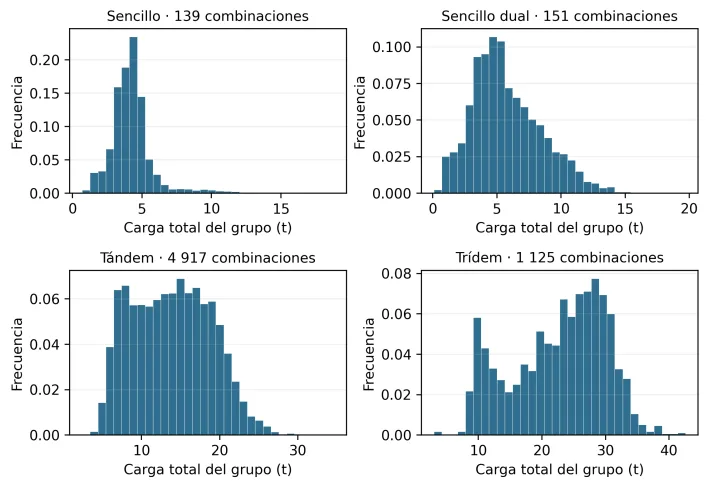
Se usaron los registros del estudio de origen-destino y pesaje de la Plaza de Cobro Palmillas, del 30 de julio al 2 de agosto de 2013, en el sentido 2 (de Querétaro hacia la Ciudad de México), que tuvo el mayor volumen de pesados y la mayor carga acumulada. Cada vehículo se descompuso en sus grupos de ejes; tras depurar los registros quedaron 99,426 grupos válidos, discretizados cada 0.1 t en 6,332 combinaciones únicas de carga.
Combinaciones de carga del sentido 2
| Configuración | Combinaciones | Grupos | Mediana (t) | P95 (t) |
|---|---|---|---|---|
| Sencillo simple | 139 | 33,670 | 4.1 | 6.8 |
| Sencillo dual | 151 | 7,306 | 5.4 | 11.0 |
| Tándem | 4,917 | 56,679 | 13.8 | 22.1 |
| Trídem | 1,125 | 1,771 | 23.8 | 32.8 |
| Total | 6,332 | 99,426 | — | — |
Los tándem y trídem con cargas desiguales conservan el valor de cada componente.
El pesaje cubre cuatro días, así que las repeticiones futuras se proyectaron con los Datos Viales de la SICT: el TDPA de ambos sentidos pasó de 34,583 vehículos en 2013 a 41,186 en 2025, una tasa media anual de 1.4668 %. Con unos 23,350 vehículos diarios en el sentido analizado para 2026 y un factor de carril de 0.70, resultaron 7.67 millones de grupos de ejes en 2026 y 176.88 millones acumulados entre 2026 y 2045.
Estructura representativa
| Capa | Espesor | E nominal (MPa) | ν |
|---|---|---|---|
| Carpeta asfáltica | 20 cm | 8,000 | 0.30 |
| Base | 30 cm | 385 | 0.35 |
| Subbase | 30 cm | 200 | 0.35 |
| Subrasante | ∞ | 70 | 0.40 |
Variaciones consideradas
| Capa | Espesor (normal truncada) | Módulo (lognormal) |
|---|---|---|
| Carpeta asfáltica | σ = 1 cm, de 17 a 23 cm | CV = 10 % |
| Base | σ = 1.5 cm, de 25.5 a 34.5 cm | CV = 20 % |
| Subbase | σ = 1.5 cm, de 25.5 a 34.5 cm | CV = 20 % |
| Subrasante | — | CV = 25 % |
Supuestos para verificar la metodología. En un proyecto se sustituyen por control de calidad, sondeos y ensayes del tramo.
Se generaron 5,000 realizaciones con una misma semilla, en tres escenarios pareados: C (variabilidad de construcción con tránsito fijo), CT (además, remuestreo de los cuatro días de pesaje) y CTG (además, variación de la tasa futura de crecimiento).
Resultados
Red neuronal
4,091 estructuras (81.82 %)
Resueltas en 6.32 s, el 3.67 % del tiempo total.
Programa multicapa
909 estructuras (18.18 %)
Fuera del dominio de la red: 143.43 s, el 83.34 % del tiempo.
Resto del flujo
22.35 s
Preparación de datos, transferencias, reconstrucción de ejes, deterioro y escritura. Total: 172.10 s.
Los 909 casos externos no son un estorbo: señalan dónde conviene ampliar el conjunto de entrenamiento.
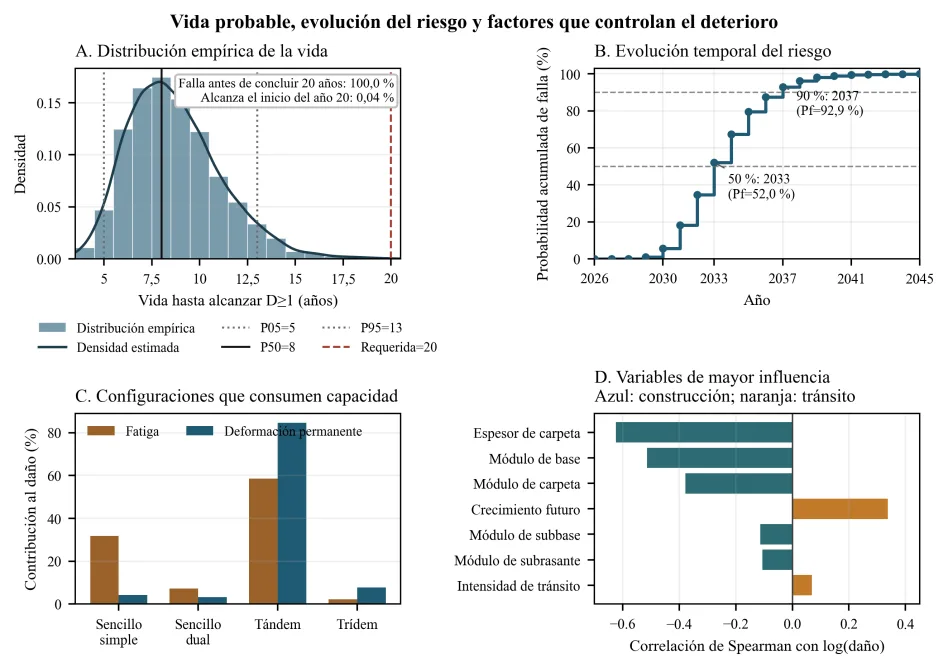
En el escenario CTG, las vidas P05, P50 y P95 fueron de 5, 8 y 13 años: no hay una sola vida esperada, sino un intervalo condicionado por el tránsito y la calidad de la estructura construida.
Probabilidad acumulada de falla
| Año | Probabilidad de falla |
|---|---|
| 2031 | Supera 10 % |
| 2032 | Supera 25 % |
| 2033 | Supera 50 % |
| 2037 | Supera 90 % |
Proporción de realizaciones en las que el daño acumulado alcanzó D ≥ 1. No representa un colapso repentino de la vialidad.
La fatiga gobernó el 99.38 % de las realizaciones, lo que orienta la inspección hacia el agrietamiento y la respuesta de la carpeta. El eje tándem aportó el 58.60 % del daño por fatiga y el 84.73 % del daño por deformación permanente, por la combinación de frecuencia y severidad.
Las variables con mayor asociación con el daño fueron el espesor de la carpeta (−0.623), el módulo de la base (−0.514), el módulo de la carpeta (−0.378) y el crecimiento futuro del tránsito (0.338). Los signos negativos indican que mejores espesores o propiedades reducen el daño.
Resultados e implicaciones para la gestión
| Indicador | Resultado | Utilidad para la decisión |
|---|---|---|
| Resolución híbrida | 4,091 con la red; 909 con PavAnalyzer | Acelera el análisis sin extrapolar fuera del dominio de la red. |
| Tiempo de cálculo | 6.32 s red; 143.43 s PavAnalyzer; 22.35 s resto | Los casos fuera del dominio son la principal oportunidad de optimización. |
| Vida P05/P50/P95 | 5/8/13 años | Sustituye una fecha única por una ventana de desempeño. |
| Probabilidad de falla > 50 % | 2033 | Permite anticipar auscultación, proyecto, presupuesto e intervención. |
| Mecanismo gobernante | Fatiga: 99.38 % | Orienta la inspección y el control de calidad hacia la carpeta. |
| Configuración dominante | Eje tándem | Justifica reforzar el pesaje y analizar la composición del tránsito. |
Tabla 4 del trabajo.
Preguntas frecuentes
¿Qué es una red neuronal sustituta?
Un modelo entrenado con resultados del programa multicapa que los reproduce mucho más rápido. En este trabajo, en 1,800 estructuras que no vio al entrenar, reprodujo cinco respuestas con errores normalizados inferiores a 0.14 % y fue 20.29 veces más rápida en el mismo procesador.
¿La red neuronal reemplaza al modelo de Burmister?
No. Solo responde dentro del dominio con el que se entrenó; los casos externos regresan al programa multicapa. En el caso de aplicación, 909 de 5,000 estructuras se resolvieron con el programa por esa razón.
¿Qué significa la probabilidad de falla?
La proporción de realizaciones de Monte Carlo en las que el daño acumulado alcanzó D ≥ 1. No es el colapso repentino de la vialidad, sino un indicador para programar inspección, presupuesto e intervención.
¿Por qué usar espectros de carga y no un eje equivalente?
Porque el análisis no depende de una carga media ni de la máxima, sino del efecto acumulado de todas las combinaciones observadas: en el caso, 6,332 combinaciones de ejes sencillos, duales, tándem y trídem, cada una con su frecuencia.
¿Los 8 años son la vida real de la autopista México–Querétaro?
No. La estructura es representativa, no una reconstrucción del tramo, y no se contó con su auscultación completa. El caso verifica que la metodología funciona de principio a fin.
Referencias
- AASHTO (1993). AASHTO Guide for Design of Pavement Structures. Washington, D.C.
- Huang, Y. H. (2004). Pavement Analysis and Design (2.ª ed.). Pearson Prentice Hall.
- Burmister, D. M. (1945). The general theory of stresses and displacements in layered systems. I. Journal of Applied Physics, 16(2), 89-94. https://doi.org/10.1063/1.1707558
- Asphalt Institute (1982). Research and Development of the Asphalt Institute's Thickness Design Manual (MS-1), Ninth Edition. Research Report 82-2.
- Miner, M. A. (1945). Cumulative damage in fatigue. Journal of Applied Mechanics, 12(3), A159-A164. https://doi.org/10.1115/1.4009458
- Trejo, F., Chávez, C. y Alarcón, J. (2025). PavAnalyzer Beta: software web para el diseño y análisis comparativo de pavimentos reciclados y convencionales. Asociación Mexicana del Asfalto, A.C.
- Abed, A., Thom, N. y Neves, L. (2024). A novel surrogate model for flexible pavement performance prediction. International Journal of Pavement Research and Technology, 17, 479-492. https://doi.org/10.1007/s42947-022-00255-x
- Vaswani, A., et al. (2017). Attention is all you need. Advances in Neural Information Processing Systems, 30.
- OpenAI (2025). A practical guide to building AI agents.
- Anthropic (2024). Building effective agents.
- Mishra-Sharma, S. (2026). Long-running Claude for scientific computing. Anthropic. https://www.anthropic.com/research/long-running-Claude
- Secretaría de Comunicaciones y Transportes (2013). Estudio origen-destino y pesaje: Plaza de Cobro Palmillas, carretera México-Querétaro. Dirección General de Servicios Técnicos.
- Secretaría de Infraestructura, Comunicaciones y Transportes (2026). Datos Viales 2026: Querétaro. Dirección General de Servicios Técnicos.